

Когда роботакси уверенно проезжает перекрёсток с плотным потоком, оно не «смотрит» на дорогу так, как человек. Вместо привычной картинки с камеры машина держит в памяти живую трёхмерную модель мира: где стоит бордюр, как далеко пешеход, с какой скоростью приближается автомобиль в соседнем ряду. Ключевую роль в построении этой 3D-карты играет лидар — лазерный сенсор, который буквально ощупывает пространство вокруг миллионами импульсов в секунду.
Разберёмся, как лидар устроен, почему без него пока трудно обойтись и как из потока лазерных отражений рождается объёмная карта дороги. По ходу будем опираться на опыт «Яндекса» — компании, которая проехала на беспилотниках уже более 37 миллионов километров и готовит массовый запуск роботакси в Москве.
Что такое лидар и как он работает?
Лидар (от английского LiDAR — Light Detection and Ranging, «обнаружение и измерение расстояний с помощью света») сканирует окружение лазерными лучами. Принцип прост и элегантен: сенсор выпускает короткий импульс света, тот отражается от объекта и возвращается назад, а электроника измеряет время в пути. Зная скорость света, устройство с высокой точностью вычисляет расстояние до точки, от которой пришло отражение. Этот метод называют «время пролёта» (time of flight).
Один луч даёт одну точку. Но лидар выпускает десятки и сотни тысяч импульсов в секунду, сканируя пространство по всем направлениям. В результате вокруг машины формируется плотное «облако точек» — набор координат, каждая из которых говорит: здесь есть препятствие на таком-то расстоянии. Именно из этого облака и вырастает трёхмерная модель дороги.
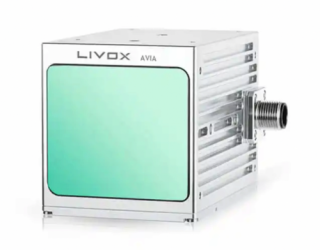
Конструктивно лидары бывают двух основных типов. Механические (вращающиеся) крутят излучатель или зеркало и дают полный обзор на 360 градусов вокруг автомобиля и те и другие, можно заказать в каталоге лидаров на сайте mobismart.ru. Твердотельные лидары неподвижны, смотрят в ограниченном секторе, но зато дешевле, компактнее и надёжнее — в них нет вращающихся частей, которые изнашиваются от вибрации.
«Яндекс», например, разработал сенсоры обоих типов: электромеханический с круговым обзором на 360 градусов — для общей картины вокруг машины, и твердотельный с углом обзора 120 градусов — для более детального анализа того, что происходит прямо по курсу. Полный контроль над собственными лидарами позволяет компании менять параметры сканирования на ходу, подстраиваясь под конкретный дорожный сценарий и погоду.
Три типа сенсоров: почему лидар незаменим
Лидар работает не в одиночку. У беспилотного автомобиля обычно три вида основных сенсоров, и каждый закрывает слабость соседа.
Камера видит мир в цвете и деталях: она распознаёт тип объекта, читает надпись на дорожном знаке, различает сигнал светофора. Но по одной картинке трудно точно оценить расстояние, а в темноте или при контровом свете камера теряет качество.
Радар посылает радиоволны и хорош там, где пасует оптика. Он обнаруживает объекты на расстоянии до 300 метров, сразу измеряет их скорость и почти не боится дождя, тумана и снега. Расплата — низкое разрешение: радар «понимает», что впереди что-то есть и как быстро оно движется, но не различает, машина это или дорожный столб.
Лидар занимает золотую середину. Он даёт точную геометрию сцены — форму, размеры и расстояние до каждого объекта с точностью до сантиметров, — и в отличие от камеры отлично работает в темноте, ведь свет он приносит с собой. Именно лидар превращает плоскую картинку в объёмную модель. Неслучайно в «Яндексе» его называют самым важным и одновременно самым дорогим сенсором беспилотника.
Сочетание данных со всех трёх источников называют сенсорным слиянием (sensor fusion). Система накладывает цветную картинку с камеры на трёхмерный каркас от лидара и добавляет скорости от радара — получается максимально полное представление о происходящем, где сильные стороны одних сенсоров компенсируют слабости других.
От облака точек к трёхмерной карте
Само по себе облако точек — это ещё не карта, а сырой набор координат. Чтобы машина могла принимать решения, эти миллионы точек нужно осмыслить.
Сначала алгоритмы отделяют неподвижное от движущегося: дорожное полотно, бордюры, здания и знаки — от пешеходов, велосипедистов и других автомобилей. Затем система группирует точки в объекты и классифицирует их: вот стена, вот столб, вот человек. Каждому движущемуся объекту присваивается траектория и прогноз — куда он двинется в следующую секунду. Современные системы, включая беспилотники «Яндекса», используют для такого предсказания архитектуру трансформеров — те же принципы, что стоят за большими языковыми моделями.
Результат — динамическая 3D-сцена, которая обновляется десятки раз в секунду. В ней машина видит не «пиксели», а объекты с их положением, размером и намерениями. На основе этой сцены планировщик и строит маршрут: где притормозить, когда перестроиться, как объехать препятствие.
SLAM и высокоточные карты
Есть ещё одна задача: беспилотник должен не только видеть дорогу, но и точно понимать, где он сам находится. GPS для этого недостаточно — в городе его точность падает до нескольких метров, а на такой дистанции легко перепутать полосу.
Здесь помогает связка двух технологий. Первая — SLAM (одновременная локализация и картографирование): машина строит карту окружения и одновременно определяет в ней своё положение, сопоставляя текущее облако точек с уже известной геометрией. Вторая — высокоточные HD-карты, заранее отснятые с сантиметровой детализацией. На них размечены полосы, знаки, разметка и высота бордюров. Сопоставляя то, что лидар видит прямо сейчас, с эталонной HD-картой, автомобиль позиционирует себя с точностью в считанные сантиметры.
Важный нюанс — карты не статичны. У «Яндекса» реализовано живое обновление: как только беспилотник замечает изменение на дороге — новую разметку, перекрытие, ремонт, — карта обновляется, и это изменение становится доступно всем остальным машинам в системе. Так весь автопарк учится на опыте каждого отдельного автомобиля.
Российский контекст: опыт «Яндекса»
Россия входит в число стран, где беспилотные технологии дошли до практического применения. «Яндекс» разрабатывает не только программное обеспечение, но и собственные лидары и камеры, что даёт доступ к «сырым» данным сенсоров и позволяет тоньше их настраивать. Собственное производство заодно сильно снижает стоимость: лидар исторически был самым дорогим компонентом, и российские прототипы вышли примерно вдвое дешевле зарубежных аналогов.
Масштаб уже серьёзный. Суммарный пробег беспилотников «Яндекса» превысил 37 миллионов километров, а на счету более 200 тысяч поездок с пассажирами — без аварий по вине автономной системы. Сейчас роботакси тестируют на московских маршрутах, пока с водителем-испытателем в салоне для подстраховки. До конца 2026 года компания планирует вывести на дороги Москвы около 200 автономных автомобилей, половина из которых будет выполнять обычные заказы через «Яндекс Go» — вызвать такую машину сможет любой пользователь.
Развивается и грузовое направление: беспилотные фуры тестируют на трассах, а правительство уже разрешило движение грузовиков без человека в кабине на отдельных маршрутах. Всё это относят к уровню автономности L4 — машина едет сама, но в пределах заранее подготовленной зоны. Полная автономность L5, работающая где угодно и в любую погоду, остаётся целью на будущее.
Спор «лидар против камер»
Не все согласны, что лидар обязателен. Самый известный скептик — Tesla, которая делает ставку на камеры и нейросети, обходясь без дорогого лазерного сенсора. Логика такая: человек ведь водит, полагаясь только на зрение, — значит, достаточно хороших камер и мощного искусственного интеллекта.
Сторонники лидара возражают: камера всё же плохо оценивает расстояние и пасует в сложных условиях освещения, а цена ошибки на дороге слишком высока, чтобы отказываться от точной трёхмерной геометрии. Большинство ведущих разработчиков роботакси — включая «Яндекс» и западную Waymo — остаются в лагере лидара. К тому же главный аргумент противников, дороговизна, постепенно теряет силу: спрос растёт, производителей становится больше, и лидары год от года дешевеют.
Вызовы и ограничения
Лидар не всесилен. Дождь, снег и густой туман рассеивают лазерный луч и ухудшают качество облака точек — здесь на помощь приходит радар, которому непогода нипочём. Обработка миллионов точек в реальном времени требует серьёзных вычислительных мощностей на борту. А динамичные объекты вроде внезапно выбежавшего пешехода по-прежнему остаются самой трудной задачей для любой системы восприятия.
Тем не менее направление развивается стремительно. Сенсоры дешевеют и становятся компактнее, алгоритмы точнее предсказывают поведение окружающих, а карты обновляются в реальном времени силами всего автопарка.
Итоги
3D-карта дороги в беспилотном автомобиле рождается из связки сенсоров, где лидар отвечает за точную геометрию мира. Лазерные импульсы превращаются в облако точек, облако — в осмысленную трёхмерную сцену с объектами и их траекториями, а сопоставление с высокоточной картой даёт машине сантиметровое понимание собственного положения. Камеры добавляют цвет и распознавание, радар — устойчивость к непогоде и скорость объектов.
Опыт «Яндекса» с десятками миллионов пройденных километров и близким коммерческим запуском роботакси показывает: технология вышла из лабораторий на реальные городские улицы. И пусть до полной автономности в любых условиях ещё далеко, трёхмерное «зрение» на основе лидара уже сегодня возит пассажиров по Москве.