

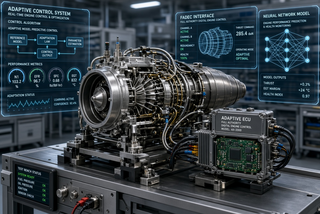
Малые турбореактивные двигатели тягой до 2,5 кН ставят на беспилотники. При резких разгонах и торможениях проявляются нелинейности: топливо поступает с запаздыванием, ротор инерционен, расход насоса зависит от перепада давлений, а температура газа влияет на крутящий момент турбины. Рабочий диапазон двигателя достаточно широк, и характеристики на разных режимах отличаются в разы. Изображение: Grok Стандартный регулятор с фиксированными коэффициентами, настроенный на крейсерский режим, на взлете слишком инертен, а на других режимах склонен к автоколебаниям. Каскадные схемы с нечеткой логикой точнее, но требуют точной математической модели двигателя, построить которую для малых ТРД мешают высокие температуры и компактные размеры. Система работает на программируемом контроллере с двухконтурным законом управления. Первый контур — регулятор с переменными коэффициентами, которые меняются в реальном времени по приведенным оборотам ротора и атмосферному давлению. Второй — логический корректор с базой до семи правил. Он оценивает ошибку по оборотам и ее производную, после чего формирует аддитивную поправку к сигналу топливного насоса. Итоговый сигнал складывается из базового значения от ПИД-регулятора и поправки от корректора. Схема подавляет нелинейности при разгонах и торможениях, снижает перерегулирование, сокращает время выхода на режим и гасит колебания. Помимо датчиков оборотов, давления за компрессором, температуры газа за турбиной и насоса с электроприводом, система включает датчик атмосферного давления. Новшество — два датчика оборотов: оптический (или индуктивный) и Холла, их показания сравниваются. Предусмотрен и насос-регулятор пускового топлива. Разработка обещает увеличить быстродействие при переходных процессах и устойчивость работы при изменениях температуры и давлениях на входе.
Источник новости: overclockers.ru