

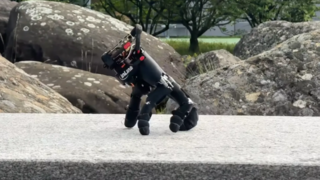
Команда ученых из лаборатории Soft Robotics Lab при Швейцарской высшей технической школе Цюриха (ETH Zürich) научила серийно выпускаемую роботизированную руку самостоятельно перемещаться. Как сообщается в исследовании, рука использует пальцы, чтобы удерживать собственный вес и передвигаться. Автономная роботизированная рука перемещается по различным поверхностям и самостоятельно поднимается после падения. Изображение: Soft Robotics Lab / ETH Zürich Издание Popular Science сравнивает эту конструкцию с «Вещью», персонажа из вселенной «Семейка Аддамс», представляющего собой живую и разумную правую кисть человеческой руки. Однако, в отличие от вымышленного прототипа, передвижение основано на сложных расчетах с использованием методов машинного обучения. В основе конструкции лежит серийно выпускаемая правая рука от производителя Wuji Technology (Шэньчжэнь, Китай). Каждый из пяти пальцев оснащен четырьмя активными суставами; их двигатели сохраняют жесткость под нагрузкой и не смещаются под воздействием внешнего давления. Исследователи установили на тыльной стороне кисти дополнительный модуль управления. В этом блоке размещены микрокомпьютер Raspberry Pi Zero 2 W, датчики пространственного положения и четырехъячеечный литий-полимерный аккумулятор. Благодаря этим дополнениям система весит около 818 граммов и работает полностью автономно, без проводов. Встроенная система мониторинга в процессе работы непрерывно отслеживает состояние канала передачи данных, электрические параметры и пространственное положение руки. В данной конструкции полностью сохранена механическая структура руки, включающая четыре неодинаковых пальца и один противопоставленный им большой палец. В предыдущих экспериментах с шагающими роботизированными руками для упрощения программирования часто использовались модифицированные, механически симметричные структуры пальцев. Сохранение асимметрии пальцев создает серьезную проблему для управления процессом передвижения. Каждый кончик пальца имеет свой собственный механический радиус действия, обусловленный его длиной и расположением. Когда рука приподнимает палец для выполнения шага, остальные точки контакта должны обеспечивать равновесие всей конструкции. В ходе испытаний внешнее управление направлением движения осуществлялось простым беспроводным способом с помощью обычного игрового контроллера (геймпада). В будущем подобные мобильные конструкции смогут помогать человекоподобным роботам в промышленном производстве. Если в тесной рабочей зоне манипулятор машины не может дотянуться до цели, он просто отсоединяется от основного устройства. Затем рука самостоятельно забирается в узкие щели, чтобы принести инструменты или переключить тумблеры. После этого она возвращается к основному роботу и снова крепится к его манипулятору.
Источник новости: overclockers.ru